Data-driven Visual Servoing of Flexible Continuum Robots in Constrained Environments
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2025
Abstract
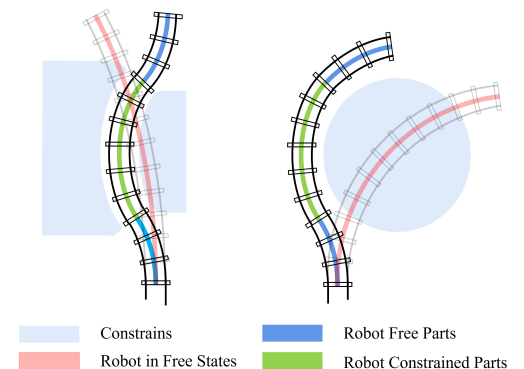
This paper presents a data-driven visual servoing framework for flexible continuum robots operating in constrained environments. By leveraging learning-based models to handle system uncertainty and nonlinear deformation, the proposed approach achieves robust and accurate visual servoing performance in real-time robotic manipulation tasks.
Main Contributions
- Data-driven visual servoing framework for continuum robots
- Robust control under uncertainty and environmental constraints
- Experimental validation on flexible robotic platforms
Citation
@INPROCEEDINGS{11246163,
  author    = {Chen, Wei and Wu, Haiwen and Dong, Xiyue and Yang, Bohan and Liu, Yun-Hui},
  booktitle = {2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)},
  title     = {Data-driven Visual Servoing of Flexible Continuum Robots in Constrained Environments},
  year      = {2025},
  pages     = {20746--20751},
  doi       = {10.1109/IROS60139.2025.11246163}
}